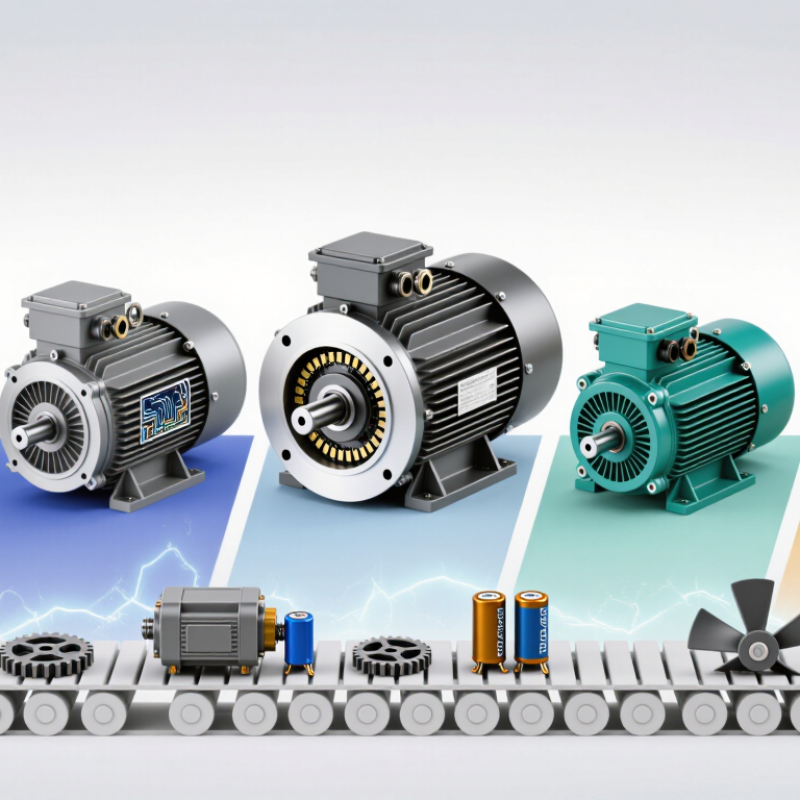
В 2026 году выбор электродвигателя переменного тока зависит от нагрузки, режима работы и требований к управлению. Универсального решения нет. В асинхронном двигателе трехфазная обмотка статора создает вращение магнитного поля. Оно наводит ток в короткозамкнутом роторе и формирует вращающий момент. Ротор немного отстает от поля, поэтому такой двигатель называют скользящим или несинхронным.
Конструкция проста. Статор содержит магнитопровод и изолированные обмотки, ротор обычно состоит из стержней, соединенных между собой кольцами. Такая схема хорошо переносит пыль, вибрацию и частые рабочие циклы. Поэтому ее значение применимо к насосам, вентиляторам, компрессорам и конвейерам. Частотный преобразователь меняет скорость, но требует настройки защиты и охлаждения. Ошибка в этих параметрах быстро поднимает нагрев.
Синхронный двигатель работает по кругу. Скорость ротора соответствует зависимости магнитного поля. Ротор получает магнитный поток от постоянных магнитов, отключения или элементов реактивного типа. КПД обычно выше в стабильной ситуации, а скорость регулирования происходит точнее. Однако запуск и система управления сложнее. Однофазные двигатели с пусковой или рабочей конденсаторной обмоткой для маломощных устройств. Двигатели с экранированными полюсами дешевле, но имеют слабый пусковой момент. Вместо этого я бы проверял не только мощность, но и момент запуска, количество включений, температуру окружающей среды и качество электросети. Иногда именно это я решаю.


 Close